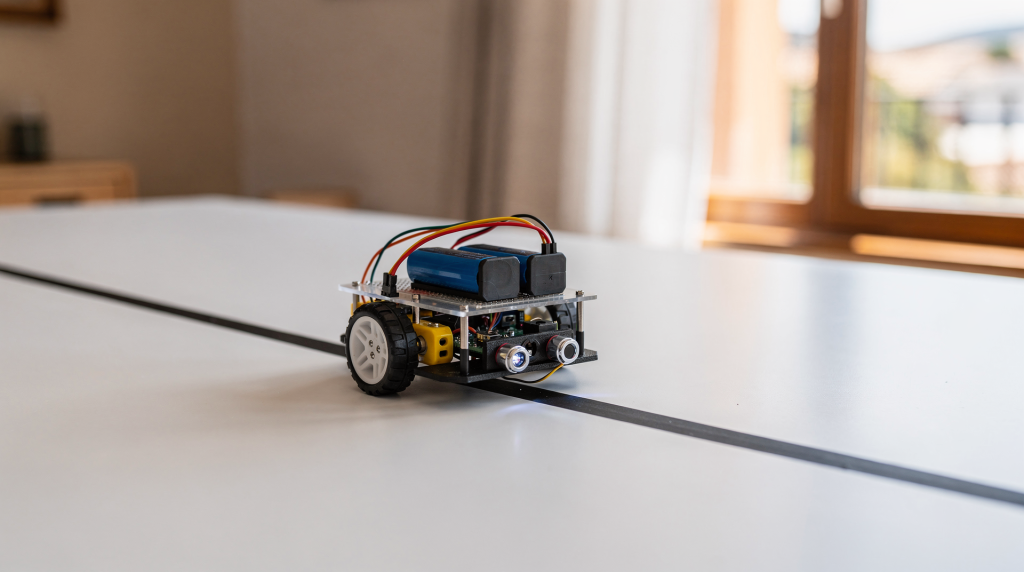
Cuando uno se acerca por primera vez a la robótica, suele imaginar brazos articulados o vehículos autónomos complejos. La realidad es que el aprendizaje más sólido nace de proyectos pequeños que funcionan de forma fiable. Un robot seguidor de línea reúne mecánica, electrónica y lógica de programación en un montaje barato, rápido y enormemente visual. No necesitas un laboratorio: basta una mesa, componentes básicos y ganas de depurar errores reales.
Si estás dando tus primeros pasos en robótica en España, este proyecto te permitirá tocar todos los puntos clave: sensores, motores, alimentación, calibración y ajuste de comportamiento. Y cuando logres que el robot siga una pista sin salirse, tendrás una base excelente para iterar, mejorar y experimentar con control más fino.
Qué vas a construir y por qué este proyecto es ideal para empezar
Un robot seguidor de línea es un vehículo pequeño que detecta una franja oscura sobre un fondo claro —o la configuración inversa— y corrige su trayectoria en tiempo real para mantenerse sobre el camino marcado. Lo habitual es usar una pista negra sobre superficie blanca, aunque nada impide invertir los colores si el sensor y la calibración están bien ajustados.
Este proyecto es ideal como primera experiencia práctica porque:
- utiliza componentes fáciles de conseguir y de bajo coste;
- no exige conocimientos avanzados de programación para una primera versión funcional;
- ofrece resultados visibles en pocas horas de trabajo;
- obliga a depurar problemas reales de integración, no solo a copiar un esquema;
- sienta las bases para proyectos más ambiciosos, como robots autónomos o sistemas con control PID.
Además, como todo el comportamiento depende de un bucle sencillo que se repite decenas de veces por segundo, es un excelente campo de pruebas para interiorizar cómo se relacionan el código y el mundo físico.
Materiales necesarios
Para montar un seguidor de línea básico no hace falta un desembolso alto, pero sí conviene elegir piezas compatibles y evitar complicaciones innecesarias. La tabla resume lo imprescindible.
| Componente | Función | Recomendación práctica |
|---|---|---|
| Chasis con dos ruedas y rueda loca | Estructura del robot | Mejor uno ligero y estable |
| 2 motores DC con reductora | Movimiento | Cuanto más parejos, mejor |
| Controlador de motores | Permite mover los motores | Un puente H sencillo es suficiente |
| Microcontrolador | “Cerebro” del robot | Arduino UNO, Nano o similar |
| Sensores de línea | Detectan la pista | Dos o tres sensores IR suelen bastar |
| Batería | Alimentación | 4 pilas AA o batería recargable adecuada |
| Cables jumper | Conexiones | Mejor con colores distintos |
| Interruptor | Encendido y apagado | Muy útil para pruebas |
| Tornillería y separadores | Fijación | Evitan vibraciones y cortos |
Opcionales que mejoran mucho el resultado
- indicador LED de estado;
- zumbador para avisos;
- potenciómetro para ajustar sensibilidad;
- soporte para batería bien fijado;
- cableado más corto y ordenado.
Muchos de estos añadidos no incrementan el coste de forma significativa, pero reducen drásticamente el tiempo de depuración y hacen que el robot sea más agradable de probar.
Cómo funciona un robot seguidor de línea
El principio es directo: los sensores leen el suelo, el microcontrolador interpreta la posición relativa a la línea y, en función de eso, el programa decide cómo mover cada motor. Es una versión física y tangible de un bucle de control clásico.
Lógica básica
- si el sensor izquierdo ve negro y el derecho ve blanco, el robot corrige hacia un lado;
- si el sensor derecho ve negro y el izquierdo ve blanco, corrige al otro;
- si ambos ven negro, puede estar centrado sobre la línea o en una intersección;
- si ambos ven blanco, el robot ha perdido la pista.
En los modelos más básicos, esta lógica se implementa con decisiones tipo “si pasa esto, haz aquello”, es decir, una máquina de estados simple. En versiones más refinadas se introduce control proporcional o PID para suavizar las correcciones y mantener una velocidad más constante.
Elegir bien el chasis y los motores
Aquí se comete uno de los errores más frecuentes: pensar que cualquier chasis sirve. La estabilidad y la simetría mecánica afectan tanto o más que el código. Un robot desalineado o con motores desparejos nunca seguirá bien una línea, por muy bueno que sea el algoritmo.
Qué debes buscar
- base rígida pero ligera;
- motores similares en velocidad real, no solo en especificaciones;
- ruedas con buen agarre;
- centro de gravedad bajo para evitar vuelcos en frenadas bruscas;
- espacio suficiente para sensores delanteros.
Errores habituales
- chasis demasiado pesado;
- motores desparejos;
- ruedas mal alineadas;
- sensor colocado demasiado alto;
- batería suelta que desplaza el peso al girar.
Si el robot vibra, gira raro o se va hacia un lado sin motivo aparente, muchas veces el problema no está en el código, sino en la mecánica. Como en todo sistema embebido, hay que aislar primero el hardware antes de culpar al software.
Sensores de línea: cómo elegirlos y colocarlos
Los sensores infrarrojos son la base del proyecto. Funcionan detectando la cantidad de luz reflejada por el suelo: una superficie blanca devuelve más radiación infrarroja; una negra, menos. El microcontrolador lee esa diferencia y decide dónde está la línea con respecto al robot.
Dos configuraciones comunes
1. Dos sensores
Es la opción más sencilla para empezar.
Ventajas:
- fácil de programar;
- muy barato;
- suficiente para una primera versión.
Limitaciones:
- menos precisión en curvas cerradas;
- más difícil interpretar intersecciones.
2. Tres sensores
Es la opción más equilibrada para aprender, porque añade un punto de referencia central que estabiliza la lectura.
Ventajas:
- mejor seguimiento;
- lectura más estable;
- más control en curvas y cruces.
Limitaciones:
- algo más de ajuste;
- un poco más de cableado.
Colocación correcta
- monta los sensores en la parte delantera;
- deja una distancia pequeña respecto al suelo, normalmente unos pocos milímetros;
- alinea los sensores con la pista;
- evita que queden demasiado atrás, porque reaccionarían tarde.
La altura es crítica: si los sensores están demasiado altos, la luz ambiental puede falsear las lecturas; si están demasiado bajos, rozarán con irregularidades del suelo y generarán ruido. Unos 3–5 mm suelen funcionar bien con módulos IR estándar.
Esquema general de montaje
Aunque cada kit o conjunto de piezas cambia ligeramente, la arquitectura lógica es siempre la misma: alimentación, sensores, procesamiento, actuadores y retroalimentación visual.
- batería alimenta el sistema;
- microcontrolador recibe datos de los sensores;
- microcontrolador envía órdenes al puente H;
- el puente H controla el giro de los motores;
- las ruedas mueven el robot según la lectura de la línea.
Tabla de conexiones orientativa
| Elemento | Conexión típica | Nota |
|---|---|---|
| Sensor izquierdo | Entrada digital o analógica | Depende del módulo |
| Sensor central | Entrada digital o analógica | Útil para centrar |
| Sensor derecho | Entrada digital o analógica | Ayuda en correcciones |
| Motor izquierdo | Salida del driver | Control de sentido y velocidad |
| Motor derecho | Salida del driver | Igual que el izquierdo |
| Batería | Alimentación del sistema | Revisa voltaje compatible |
| GND común | Todas las partes | Imprescindible |
Un error clásico es olvidar unir todas las masas (GND). Sin una referencia común, los sensores y el microcontrolador pueden dar lecturas inconsistentes o no funcionar en absoluto.
Paso a paso para construir el robot
Paso 1. Monta la base
Fija motores, ruedas y rueda loca. Antes de pensar en sensores o código, comprueba que el robot rueda recto si aplicas una alimentación básica. Si ya de base tira hacia un lado, cualquier corrección posterior será una lucha constante.
Paso 2. Instala el controlador de motores
Conecta el puente H o driver de motores al chasis. Déjalo accesible por si luego necesitas hacer cambios o medir señales con un multímetro o un osciloscopio de mano.
Paso 3. Coloca el microcontrolador
Atorníllalo o fíjalo con separadores. Evita que toque la base metálica o piezas conductoras: un cortocircuito accidental puede dañar la placa o generar reinicios aleatorios.
Paso 4. Añade los sensores
Ponlos en la parte frontal y baja. Comprueba que no rozan el suelo y que están bien orientados. La simetría respecto al eje central del robot importa más de lo que parece.
Paso 5. Haz el cableado
Ordena cables por función:
- alimentación;
- motores;
- sensores;
- señales de control.
Un cableado limpio ahorra horas de depuración. Usa colores distintos para positivo, negativo y señal; los puentes de calidad evitan falsos contactos.
Paso 6. Carga el programa inicial
Empieza con una lógica simple. No intentes hacer PID desde el primer minuto. Primero verifica que:
- el sensor lee correctamente;
- los motores responden;
- el robot gira en la dirección correcta.
Puedes usar un sketch mínimo que encienda los motores en función de cada sensor por separado para validar cada parte del sistema.
Paso 7. Prueba sobre una pista sencilla
Empieza con una línea recta y curvas amplias. Después añade curvas más cerradas, cruces y zonas donde la línea se interrumpe. Cada nivel de dificultad revela diferentes problemas, desde la ganancia de corrección hasta la velocidad máxima.
Código y lógica: cómo pensar el programa
No hace falta que el primer programa sea sofisticado. La clave es dividir el comportamiento en estados claros y ejecutar el bucle lo suficientemente rápido para que el robot reaccione sin retardo perceptible.
Estructura mental básica
- leer sensores;
- interpretar posición de la línea;
- decidir corrección;
- mover motores;
- repetir muchas veces por segundo.
En la práctica, este bucle se implementa como un loop() de Arduino o un hilo principal en otras plataformas. La frecuencia de ejecución debe ser de al menos 50–100 Hz para que la corrección sea efectiva.
Ejemplo de comportamiento simple
| Lectura de sensores | Acción |
|---|---|
| Centro sobre negro | Avanzar recto |
| Izquierda sobre negro | Girar a la izquierda |
| Derecha sobre negro | Girar a la derecha |
| Todo blanco | Buscar la línea |
| Todo negro | Reducir velocidad o decidir según contexto |
Con tres sensores, el caso “todo negro” suele indicar una intersección o que el robot se ha salido completamente y está sobre la pista ancha. Añadir una lógica de “última posición conocida” ayuda a recuperarse de estas situaciones.
Calibración: la parte que separa un robot que funciona de uno que desespera
La calibración es el ajuste fino que permite al sensor diferenciar fiablemente entre blanco y negro. Sin esta fase, el robot producirá falsos positivos o simplemente no verá la pista. Es como ajustar el umbral de un sistema de visión por computador: si el valor está mal, el resto del pipeline falla.
Qué debes calibrar
- altura de los sensores;
- umbral de detección;
- velocidad base de los motores;
- diferencia de potencia entre motor izquierdo y derecho.
Cómo calibrar de forma práctica
- coloca el robot sobre la superficie;
- mide lectura sobre blanco;
- mide lectura sobre negro;
- fija un umbral intermedio;
- prueba y ajusta.
Puedes imprimir los valores por el puerto serie para ver exactamente qué está leyendo cada sensor. Eso te permite elegir un umbral con margen suficiente frente al ruido y a los cambios de luz.
Señales de mala calibración
- el robot tiembla sin motivo;
- gira aunque esté centrado;
- pierde la línea en curvas suaves;
- detecta negro donde no lo hay;
- se vuelve inestable al cambiar de iluminación.
La calibración no es algo que se haga una sola vez: conviene repetirla cada vez que cambies la pista, la altura de los sensores o la iluminación de la habitación.
Qué pista usar para las primeras pruebas
La pista también importa, y mucho. Una superficie mal elegida puede hacer que el robot parezca defectuoso cuando en realidad el problema es el entorno. Para las primeras pruebas, busca condiciones controladas y reproducibles.
Recomendaciones para la pista
- fondo blanco mate;
- línea negra ancha y continua;
- curvas amplias al principio;
- cinta aislante negra o vinilo para marcar;
- iluminación homogénea.
Qué evitar
- superficies brillantes;
- sombras fuertes;
- líneas muy finas;
- empalmes mal hechos;
- cambios bruscos de color.
La luz solar directa o las lámparas incandescentes pueden añadir ruido infrarrojo; si vas a probar en exteriores, asegúrate de que los sensores tengan filtro para luz ambiental o utiliza un umbral adaptativo.
Problemas típicos y cómo resolverlos
El robot no se mueve
Revisa:
- batería cargada;
- interruptor;
- GND común;
- conexiones del driver;
- código de activación de motores.
El robot se va siempre a un lado
Posibles causas:
- motores desiguales;
- ruedas con distinta fricción;
- chasis desalineado;
- corrección en código demasiado agresiva.
Los sensores detectan mal
Revisa:
- altura excesiva;
- luz ambiental fuerte;
- sensor invertido;
- superficie demasiado reflectante;
- umbral mal ajustado.
El robot hace movimientos bruscos
Suele pasar por:
- velocidad demasiado alta;
- correcciones extremas;
- lectura de sensores inestable;
- estructura con holguras.
La solución a los movimientos bruscos casi siempre pasa por reducir la velocidad, suavizar las transiciones de potencia o mejorar la fijación mecánica. No subestimes el impacto de las vibraciones en las lecturas de los sensores.
Cómo mejorar el robot después de la primera versión
Una vez que el robot ya sigue una línea básica, tienes una plataforma lista para iterar. Cada mejora que añadas te enseñará algo nuevo sobre control, electrónica o programación embebida.
Mejoras útiles
- añadir más sensores para mayor precisión;
- implementar control proporcional o PID;
- ajustar la velocidad según la curva;
- usar batería recargable con mejor autonomía;
- fijar el cableado para evitar vibraciones;
- añadir un botón de arranque;
- registrar datos para depurar mejor.
Qué mejora aporta más valor al principio
La más importante suele ser el control de velocidad. Muchos robots fallan no por no “ver” la línea, sino porque van demasiado rápido para corregir a tiempo. Bajar la velocidad base y ajustar la ganancia de corrección produce mejoras inmediatas sin tocar el hardware.
Cuánto cuesta un proyecto así en España
El precio varía según la calidad de componentes y si compras un kit completo o piezas sueltas. En general, es uno de los proyectos de robótica más asequibles para empezar.
| Nivel | Coste aproximado | Qué incluye |
|---|---|---|
| Básico | 20–35 € | Chasis, motores, sensores simples, driver, microcontrolador compatible |
| Intermedio | 35–60 € | Mejor batería, más sensores, montaje más sólido |
| Más completo | 60 € o más | Componentes de mejor calidad, piezas extra y mayor precisión |
Si compras en kit, normalmente ahorras tiempo y reduces el riesgo de incompatibilidades. Si compras por separado, ganas control sobre la calidad de cada pieza y aprendes más sobre especificaciones. Para una primera experiencia, un kit básico suele ser la opción más sensata.
Checklist antes de encenderlo por primera vez
- motores fijados correctamente;
- ruedas alineadas;
- sensores a la altura correcta;
- batería con voltaje compatible;
- conexiones revisadas;
- GND común en todo el sistema;
- programa cargado y verificado;
- pista preparada;
- interruptor accesible.
Este checklist evita los fallos tontos que consumen tiempo: un GND olvidado, un motor con polaridad invertida o un sensor demasiado alto. Dedica dos minutos a revisar todo antes de aplicar tensión.
Consejos prácticos para no frustrarte
- empieza con una pista muy fácil;
- prueba primero cada parte por separado;
- no cambies mecánica, electrónica y código al mismo tiempo;
- toma notas de cada ajuste;
- si algo falla, vuelve a la versión mínima que sí funcionaba;
- no subas la velocidad hasta tener un seguimiento estable.
La robótica educativa tiene mucho de método científico: cambia una variable cada vez y mide el resultado. Si tocas tres cosas a la vez y el robot empeora, no sabrás cuál fue la causa.
Cuándo merece la pena pasar a un control PID
Cuando el robot ya sigue líneas rectas y curvas suaves con una lógica simple, el siguiente salto natural es un controlador PID. Este tipo de control corrige de forma más fina y estable, ajustando la velocidad de cada motor en función del error actual, la integral del error y la derivada.
Conviene dar ese paso cuando:
- el robot ya entiende bien la línea;
- las curvas siguen siendo un problema;
- quieres mejorar suavidad y velocidad;
- necesitas menos movimientos bruscos.
No compensa empezar por ahí si aún no sabes si el sensor lee bien o si un motor gira en sentido correcto. Como en programación, optimizar antes de medir es una receta para el dolor. Primero domina el comportamiento base; después, introduce el PID y compara resultados.
Conclusión
Hacer un robot seguidor de línea sencillo es una de las mejores formas de entrar en robótica de manera práctica. Te obliga a entender cómo encajan mecánica, sensores, alimentación y software, pero sin exigir un laboratorio ni un presupuesto alto. Es un microcosmos de la ingeniería embebida: lees entradas, procesas una decisión y actúas sobre el mundo físico.
Si lo abordas con orden —primero la base, luego el cableado, después los sensores y por último el ajuste del código— tendrás un proyecto muy útil para aprender de verdad. Y si algo no sale a la primera, mejor: en robótica, depurar también forma parte del aprendizaje. Cada fallo te enseña más sobre el sistema que un montaje que funciona a la primera sin entender por qué.
FAQ
¿Qué es lo más importante en un robot seguidor de línea?
La combinación de buena mecánica, sensores bien colocados y calibración correcta. Sin eso, el código no salva el proyecto.
¿Es mejor empezar con dos o tres sensores?
Tres sensores suelen dar más margen y un comportamiento más estable, pero dos sensores son suficientes para una primera versión muy simple.
¿Hace falta saber programar mucho para hacerlo?
No hace falta un nivel avanzado. Sí conviene entender estructuras básicas como condiciones, bucles y lectura de entradas.
¿Por qué mi robot sigue mal la línea aunque el código parezca correcto?
Lo más probable es un problema de calibración, altura del sensor, alimentación o desalineación del chasis.
¿Se puede hacer sin Arduino?
Sí, se puede usar otra placa compatible. Lo importante es que tenga entradas para sensores y salidas para controlar los motores.
¿Qué es mejor para empezar: un kit o piezas sueltas?
Un kit acelera el aprendizaje inicial. Piezas sueltas dan más flexibilidad, pero también exigen más criterio al elegir compatibilidades.